

 浏览器自带分享功能也很好用哦~
皇榜科技机器人四肢躯干FPC:让机器人的身体,不再靠线束缝合
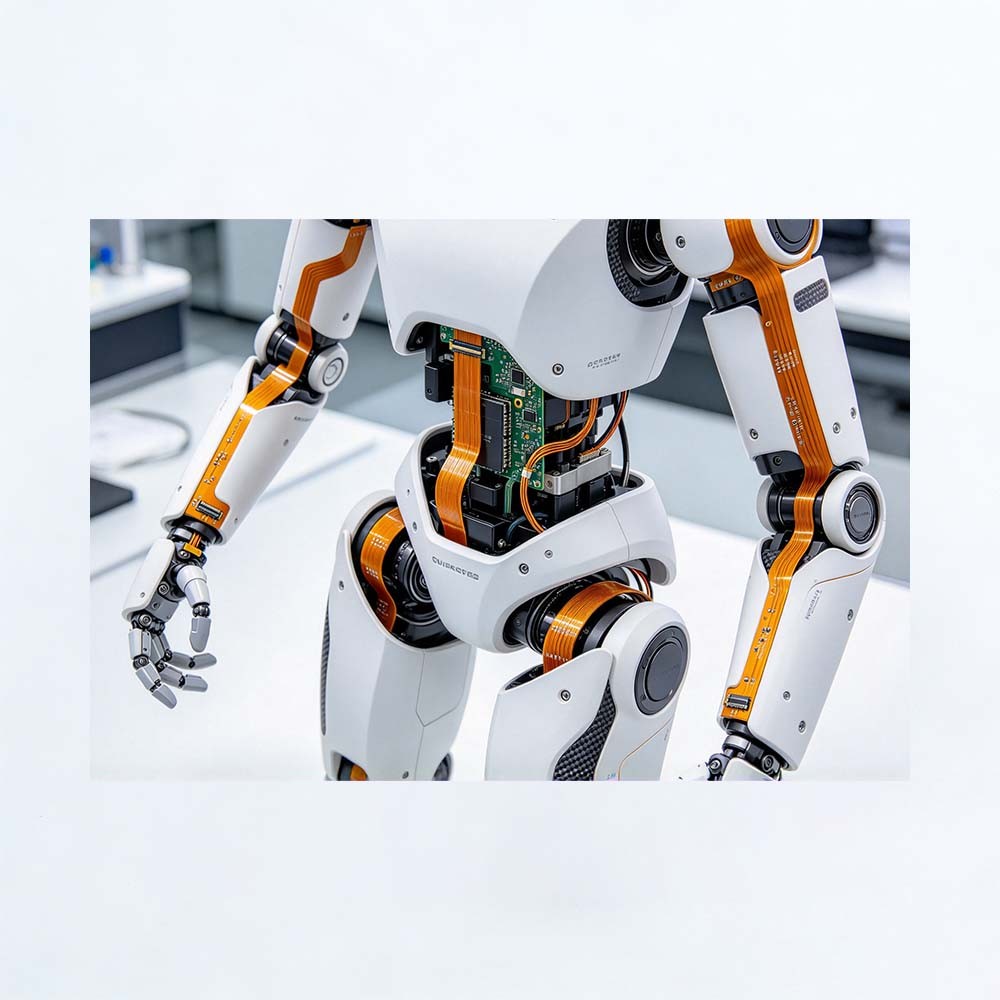
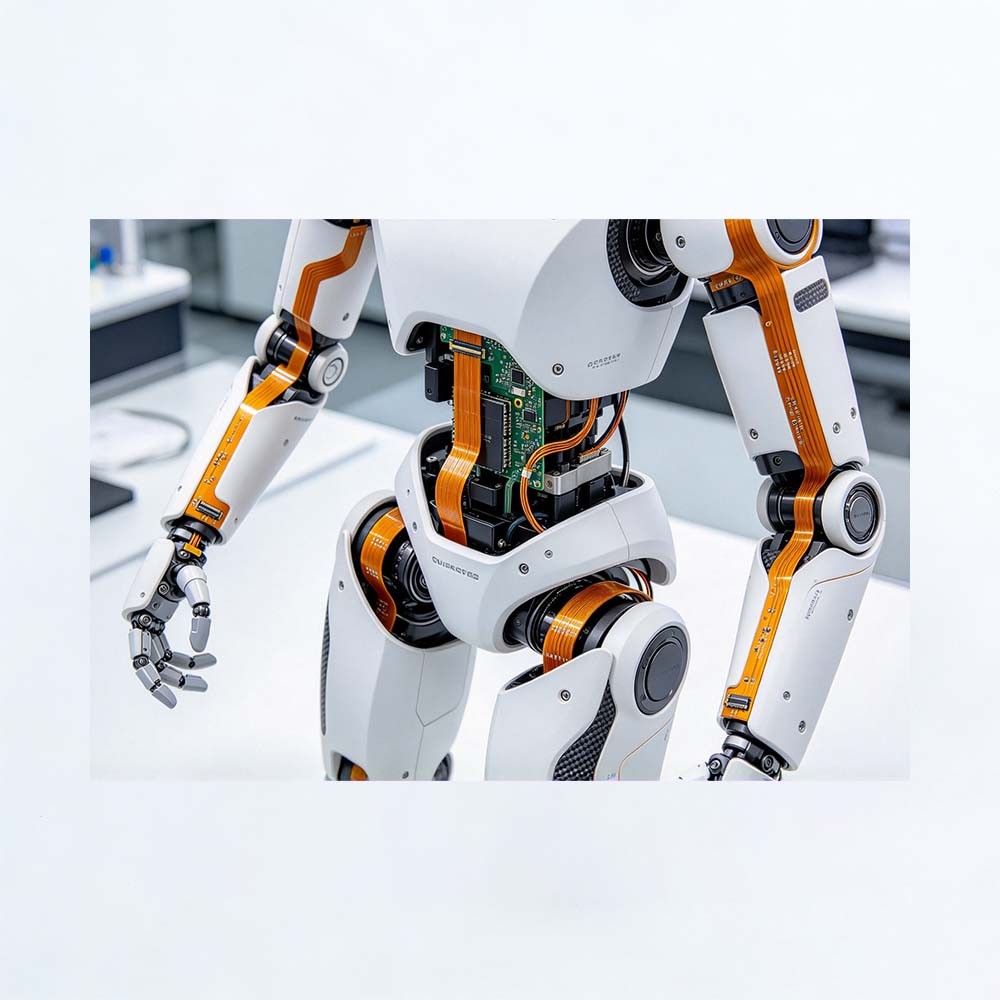
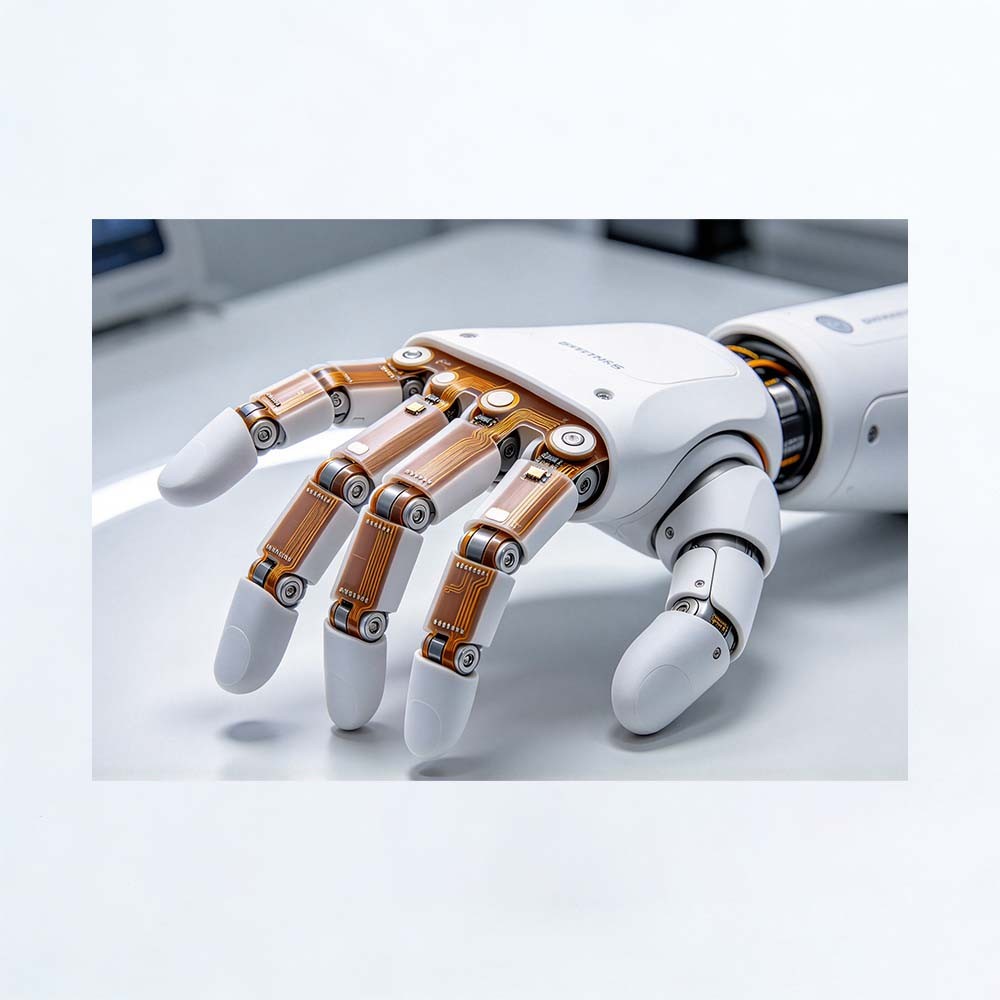
人形机器人最容易被忽略的部位,是四肢与躯干之间那段漫长的连接。手指有灵巧手FPC,关节有耐弯折FPC,但从肩膀到手腕、从髋部到脚踝、从躯干一侧到另一侧,电流、信号、传感数据要跨过几十厘米的距离,穿过数个活动关节,还要在有限的空间里不增重量、不添故障点。传统方案靠线束:一束一束的电缆穿关节而过,重、占空间、弯几千次就开始断丝,连接器每多一个就多一个潜在的失效点。FPC替代线束的逻辑,在灵巧手里已经成立;在四肢躯干上,这个逻辑只会更强烈,因为这里的走线更长、覆盖面积更大、要承载的东西也更杂。
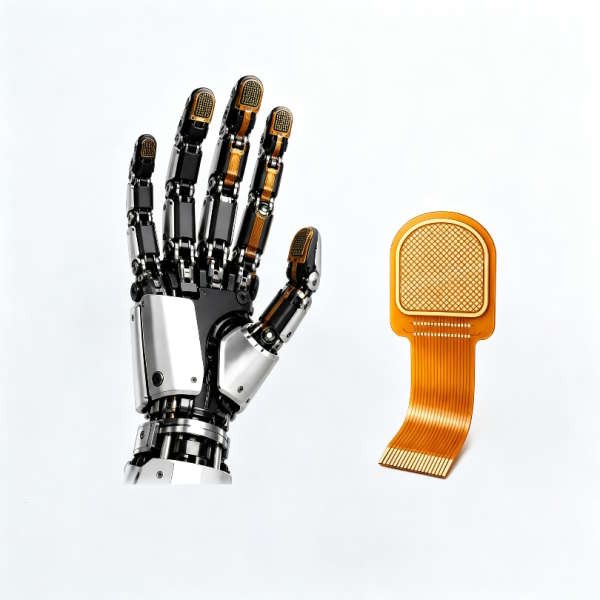
四肢躯干的FPC,面对的是和指尖完全不同的矛盾。灵巧手要的是极小的弯折半径和极高的传感密度;四肢躯干要的是更长的连续走线、更大的共形面积、功率与信号同板共存。躯干附近的板卡需要散发处理器产生的100瓦以上热量,同时承受50安培级别的电机电流;四肢的动态段则要在百万次级的往复运动中保持不断路、不虚接。行业测算给出的数字很直观:单台人形机器人在四肢躯干层面需要8条中幅宽高精密FPC,搭载各类传感器与元器件;主躯干层面则需要大面积、大宽幅的高精密FPC,裸板价值量已经远超一部旗舰手机的软板总和。这不是把灵巧手的板子拉长就能解决的——层数、铜厚、补强方式、弯折区与固定区的边界,每一样都要重新设计。
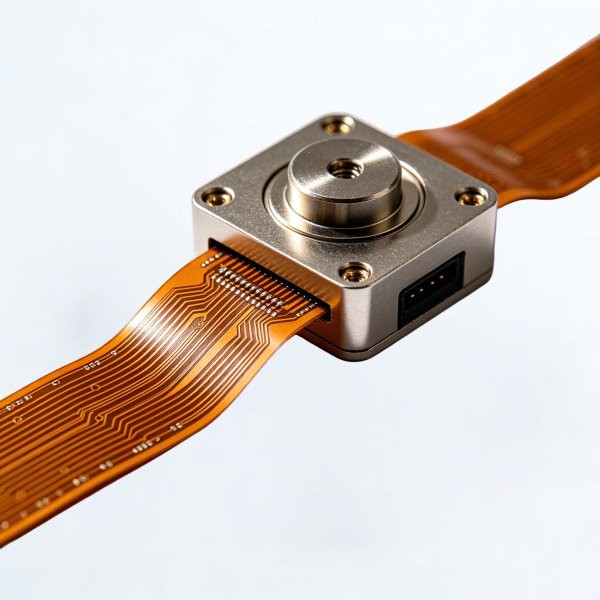
皇榜科技在四肢躯干FPC上的第一层能力,是让“大面积”和“薄”不再对立。厚度可控制在0.05mm以内的超薄软板,为四肢与躯干的大面积电子皮肤共形设计提供了物理基础——FPC不再只是藏在结构里的导线,它可以贴合前臂的弧面、包覆躯干的轮廓,把传感阵列和走线做在同一张膜上。但薄不等于弱。四肢的肘、腕、膝、踝是持续运动的部位,皇榜采用改性聚酰亚胺基材与复合结构,在动态弯折区把最小弯曲半径做到1mm,并经过90度5万次至10万次以上的不断路验证;导体层面选用高延展性压延铜箔,配合中性层设计,把铜箔放在弯折应力最小的位置,而不是让最脆弱的材料去承受最大的形变。走线进入动态区之前,补强板、过孔和大焊盘已经被移出应力集中带,弯折区的线路以波浪或鱼鳞形态分散应变——这些在灵巧手上验证过的工程逻辑,被移植到更长、更宽的四肢躯干板面上时,需要的是更精确的仿真和更严格的边界控制。
真正把四肢躯干FPC和普通排线区分开的,是刚柔之间的分工。躯干是计算、电源和功率电子的集中地,需要刚性支撑和散热路径;四肢是运动和感知的延伸,需要柔性穿过关节。皇榜的软硬结合方案让刚性区承载高密度布线、连接器和功率器件,柔性区仅保留必要的信号层,以更薄的叠构穿过肘、腕、膝、踝,省去连接器带来的额外体积和故障点。信号和功率在同一系统里共存,屏蔽与阻抗控制就不能是事后补丁:皇榜在FPC上叠层屏蔽设计,把线宽公差控制在±5μm以内,确保传感信号在穿过电机和功率走线附近时不被打脏。从手指到躯干,FPC的角色在变,但要求的内核没有变——弯折之后,信号还要是干净的,连接还要是可靠的。
行业正在从“几十套样品”转向“按月滚动的批量交付”,四肢躯干FPC的竞争点也随之从打样能力转向批次一致性和可追溯性。2025年全球人形机器人出货量接近1.8万台,同比增长约508%,累计订单量超过3.5万台,规模化的闸门已经拉开。皇榜科技国家高新技术企业与深圳市专精特新企业的底子,20000平方米制造基地、月产能5.5万平方米的产线,以及从24小时打样到批量SMT的一站式能力,指向的正是这个阶段最需要的东西:不是一片惊艳的样品,而是一万片之后,第一片和第一万片弯折同样的次数、给出同样的信号。四肢与躯干之间,不应该靠线束去缝合。皇榜科技要做的,是让FPC成为机器人身体里那条安静、连续、经得起反复弯折的柔性骨架。
机器人四肢躯干FPC
皇榜科技机器人四肢躯干FPC:让机器人的身体,不再靠线束缝合
人形机器人最容易被忽略的部位,是四肢与躯干之间那段漫长的连接。手指有灵巧手FPC,关节有耐弯折FPC,但从肩膀到手腕、从髋部到脚踝、从躯干一侧到另一侧,电流、信号、传感数据要跨过几十厘米的距离,穿过数个活动关节,还要在有限的空间里不增重量、不添故障点。传统方案靠线束:一束一束的电缆穿关节而过,重、占空间、弯几千次就开始断丝,连接器每多一个就多一个潜在的失效点。FPC替代线束的逻辑,在灵巧手里已经成立;在四肢躯干上,这个逻辑只会更强烈,因为这里的走线更长、覆盖面积更大、要承载的东西也更杂。
四肢躯干的FPC,面对的是和指尖完全不同的矛盾。灵巧手要的是极小的弯折半径和极高的传感密度;四肢躯干要的是更长的连续走线、更大的共形面积、功率与信号同板共存。躯干附近的板卡需要散发处理器产生的100瓦以上热量,同时承受50安培级别的电机电流;四肢的动态段则要在百万次级的往复运动中保持不断路、不虚接。行业测算给出的数字很直观:单台人形机器人在四肢躯干层面需要8条中幅宽高精密FPC,搭载各类传感器与元器件;主躯干层面则需要大面积、大宽幅的高精密FPC,裸板价值量已经远超一部旗舰手机的软板总和。这不是把灵巧手的板子拉长就能解决的——层数、铜厚、补强方式、弯折区与固定区的边界,每一样都要重新设计。
皇榜科技在四肢躯干FPC上的第一层能力,是让“大面积”和“薄”不再对立。厚度可控制在0.05mm以内的超薄软板,为四肢与躯干的大面积电子皮肤共形设计提供了物理基础——FPC不再只是藏在结构里的导线,它可以贴合前臂的弧面、包覆躯干的轮廓,把传感阵列和走线做在同一张膜上。但薄不等于弱。四肢的肘、腕、膝、踝是持续运动的部位,皇榜采用改性聚酰亚胺基材与复合结构,在动态弯折区把最小弯曲半径做到1mm,并经过90度5万次至10万次以上的不断路验证;导体层面选用高延展性压延铜箔,配合中性层设计,把铜箔放在弯折应力最小的位置,而不是让最脆弱的材料去承受最大的形变。走线进入动态区之前,补强板、过孔和大焊盘已经被移出应力集中带,弯折区的线路以波浪或鱼鳞形态分散应变——这些在灵巧手上验证过的工程逻辑,被移植到更长、更宽的四肢躯干板面上时,需要的是更精确的仿真和更严格的边界控制。
真正把四肢躯干FPC和普通排线区分开的,是刚柔之间的分工。躯干是计算、电源和功率电子的集中地,需要刚性支撑和散热路径;四肢是运动和感知的延伸,需要柔性穿过关节。皇榜的软硬结合方案让刚性区承载高密度布线、连接器和功率器件,柔性区仅保留必要的信号层,以更薄的叠构穿过肘、腕、膝、踝,省去连接器带来的额外体积和故障点。信号和功率在同一系统里共存,屏蔽与阻抗控制就不能是事后补丁:皇榜在FPC上叠层屏蔽设计,把线宽公差控制在±5μm以内,确保传感信号在穿过电机和功率走线附近时不被打脏。从手指到躯干,FPC的角色在变,但要求的内核没有变——弯折之后,信号还要是干净的,连接还要是可靠的。
行业正在从“几十套样品”转向“按月滚动的批量交付”,四肢躯干FPC的竞争点也随之从打样能力转向批次一致性和可追溯性。2025年全球人形机器人出货量接近1.8万台,同比增长约508%,累计订单量超过3.5万台,规模化的闸门已经拉开。皇榜科技国家高新技术企业与深圳市专精特新企业的底子,20000平方米制造基地、月产能5.5万平方米的产线,以及从24小时打样到批量SMT的一站式能力,指向的正是这个阶段最需要的东西:不是一片惊艳的样品,而是一万片之后,第一片和第一万片弯折同样的次数、给出同样的信号。四肢与躯干之间,不应该靠线束去缝合。皇榜科技要做的,是让FPC成为机器人身体里那条安静、连续、经得起反复弯折的柔性骨架。


 粤公网安备44030002008508号
 粤ICP备2025490033号-1